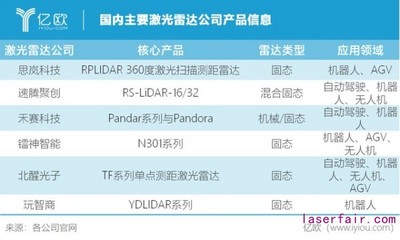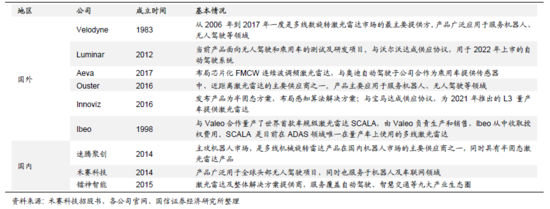
随着自动驾驶技术的快速发展,激光雷达(LiDAR)作为核心传感器之一,其技术路线多样,各有优劣。本文将从机械式、固态式(包括MEMS、Flash、OPA)等主流激光雷达类型出发,解析其工作原理与优缺点,并结合赛聚创科技的行业观察,探讨激光雷达在自动驾驶中的应用前景。
1. 激光雷达的基本原理
激光雷达通过发射激光束并测量反射回波的时间(飞行时间法,ToF)或频率变化(FMCW),计算目标的距离、方位和速度,从而构建高精度的三维环境地图。其核心优势在于高分辨率、高精度和强抗干扰能力,但成本、体积和可靠性仍是挑战。
2. 机械式激光雷达
原理:通过电机带动旋转部件,使激光束在水平和垂直方向扫描,实现360°视场覆盖。
优势:技术成熟,扫描范围广,点云密度高,测距远。
劣势:机械结构复杂,体积大,成本高,寿命受轴承磨损限制,难以满足车规级大规模量产要求。
3. 混合固态激光雷达(MEMS)
原理:采用微振镜(MEMS mirror)替代宏观机械旋转,通过振镜的二维扫描实现激光束偏转。
优势:结构简化,体积小,成本较低,可靠性提升。
劣势:视场角有限(通常120°×25°),振镜尺寸限制导致点云密度和测距能力受限,抗震性能仍需优化。
4. 固态激光雷达
4.1 Flash激光雷达
原理:一次性发射大面积激光脉冲,覆盖整个视场,通过面阵探测器接收回波,类似“闪光灯”拍照。
优势:无运动部件,可靠性高,帧率高,适合短距应用。
劣势:探测距离短,功率密度低,抗环境光干扰能力差,分辨率有限。
4.2 光学相控阵(OPA)激光雷达
原理:利用相位调制器控制激光波前的相位,实现光束的定向偏转,无需机械运动。
优势:扫描速度快,精度高,体积小,易于集成。
劣势:技术难度大,旁瓣效应影响性能,目前尚处于研发阶段,成熟度低。
5. 调频连续波(FMCW)激光雷达
原理:发射调频连续波,通过测量回波与发射波的频率差获取距离和速度信息。
优势:可直接测速,抗干扰能力强,信噪比高,人眼安全。
劣势:系统复杂,成本高,对光源线宽要求严格,目前商业化程度较低。
6. 赛聚创科技的视角
赛聚创科技认为,激光雷达技术路线将呈现多元化发展态势:短期看,混合固态MEMS激光雷达凭借成本与性能平衡,成为车规量产的主流选择;中期看,Flsh和OPA等固态方案有望在特定场景(如近距离补盲)率先落地;长期看,FMCW技术凭借测速优势和抗干扰能力,或成为高阶自动驾驶的关键。赛聚创科技持续关注激光雷达与摄像头、毫米波雷达的融合感知,致力于通过算法优化提升多传感器系统的鲁棒性,推动自动驾驶安全落地。
7. 结论
激光雷达各技术路线在性能、成本、可靠性上各有取舍。机械式逐渐被固态化替代,MEMS是当前量产主力,Flash和OPA代表未来方向,FMCW则具备独特优势。随着技术进步与规模化生产,激光雷达成本将进一步下探,成为自动驾驶感知系统中不可或缺的一环。赛聚创科技将紧跟技术演进,为行业提供更优的感知解决方案。